
Dom / Aktualności / Wiadomości branżowe / Bezszczotkowe silniki przekładniowe prądu stałego 24 V, 48 V i 220 V: wybór odpowiedniego napięcia

 język
Przemysł aplikacji
Agv
Zautomatyzowane roboty

cięcie laserowe
Sortowanie logistyczne

Stacja mocy fotowoltaicznej

Urządzenia medyczne
Bezszczotkowe silniki przekładniowe prądu stałego 24 V, 48 V i 220 V: wybór odpowiedniego napięcia
Integrator AGV poprosił nas niedawno o uruchomienie bezszczotkowego silnika przekładniowego prądu stałego o mocy 200 W z magistrali 24 V, ponieważ pojazd był już wyposażony w akumulator 24 V. Silnik pracował, ale kabel prowadzący do tylnego koła napędzanego wymagał przekroju 2,5 mm2, a straty sterownika przekroczyły 12 W. Ponowny dobór tego samego silnika do uzwojenia 48 V obniżył prąd z 8,3 A do 4,2 A, pozwolił na przekrój kabla 1,0 mm2 i zmniejszył ciepło, które skrzynka sterownicza musiała rozpraszać o około 60 procent. Ta jedna decyzja zmieniła koszt wiązki przewodów, rozmiar obudowy i pracochłonność montażu.
Dlatego wybór pomiędzy bezszczotkowymi motoreduktorami prądu stałego 24 V, 48 V i 220 V nigdy nie jest podejmowany w ostatniej chwili. Klasa napięcia określa uzwojenie silnika, sterownik, bezpieczniki, przekroje kabli, ścieżkę certyfikacji bezpieczeństwa i architekturę mocy wokół motoreduktora. W tym przewodniku wyjaśniono, co faktycznie zmienia każde napięcie w prawdziwym systemie automatyki i kiedy każde z nich jest właściwym wyborem inżynierskim.
Dlaczego napięcie to pierwsza decyzja, a nie ostatnia
Napięcie jest decyzją na poziomie systemu, ponieważ każdy wat mocy mechanicznej musi przejść przez uzwojenie silnika, kabel, złącza i stopień mocy sterownika w postaci prądu elektrycznego. Przy tej samej mocy wyjściowej prąd magistrali maleje wraz ze wzrostem napięcia: motoreduktor o mocy 200 W pobiera 8,3 A przy 24 V, 4,2 A przy 48 V i zaledwie 0,91 A przy 220 V. Ponieważ straty w miedzi i półprzewodnikach skalują się wraz z kwadratem prądu, system 48 V rozprasza około jednej czwartej strat na kablu w porównaniu z systemem 24 V, a system 220 V zmniejsza tę stratę o około dwa rzędy wielkość.
Definicja rdzenia. Bezszczotkowy silnik przekładniowy prądu stałego jest silnikiem synchronicznym z magnesami trwałymi ze zintegrowaną przekładnią, napędzanym przez sterownik elektroniczny, który komutuje fazy uzwojenia. Uzwojenie jest zaprojektowane dla określonego napięcia szyny DC, a sterownik, kable, złącza i zabezpieczenia muszą być dopasowane do tego samego napięcia nominalnego.
Wyższe napięcie zmienia również decyzje nieelektryczne. Styczniki, bezpieczniki, obwody zatrzymania awaryjnego, zakończenia ekranu i standardy złączy bezpiecznych przed dotykiem – wszystko to zmienia się, gdy szyna prądu stałego przekracza próg bezpiecznego bardzo niskiego napięcia (SELV) 60 V. Jeśli nadal wybierasz pomiędzy architekturą szczotkowaną i bezszczotkową, nasze praktyczne porównanie szczotkowych i bezszczotkowych silników prądu stałego szczegółowo omawia kompromisy w zakresie wydajności i konserwacji.
Bezszczotkowe motoreduktory prądu stałego 24 V: mobilność akumulatorów o niskim poborze mocy
Napięcie 24 V jest właściwym napięciem, gdy bezszczotkowy motoreduktor prądu stałego musi być zasilany z akumulatora lub regulowanego źródła niskiego napięcia, a moc ciągła utrzymuje się poniżej około 200 W.
Silnik 24 V znajduje się w granicach SELV, więc szyna DC nie stwarza ryzyka porażenia prądem, a okablowanie można obsługiwać jak elektronikę niskiego napięcia. Dlatego napięcie 24 V pojawia się w łóżkach szpitalnych, wózkach medycznych, elektrycznych siłownikach liniowych, automatyce meblowej i małych przenośnikach opakowań, gdzie operatorzy lub pacjenci mogą dotykać systemu.
Kompromis pojawia się przy wyższej mocy. Przy mocy od 150 do 200 W magistrala 8 A wymaga tranzystorów MOSFET o niskiej rezystancji, uszczelnionych kabli 2,5 mm2 i złączy przystosowanych do prądu stałego. Silnik nawinięty jest grubszym drutem, co ogranicza liczbę zwojów i sprawia, że urządzenie jest bardziej wrażliwe na czas jałowy sterownika i rezystancję fazową.
- Sprzęt szpitalny i opiekuńczy: łóżka, windy, podnośniki dla pacjentów
- Lekkie bramy przenośnikowe i sortujące w paczkomatach
- Zawory elektryczne, amortyzatory i małe gramofony
- Sprzęt laboratoryjny i spożywczy w wilgotnym środowisku
 Bezszczotkowy silnik przekładniowy 24 V do automatyzacji niskiego napięcia Ten silnik 24 V pasuje do systemów działających poniżej progu SELV, oferując moc 25–400 W i moment obrotowy 0,08 N·m. Pasuje do kompaktowych urządzeń, w których nie jest wymagane napięcie 48 V, ale należy pamiętać, że większe zapotrzebowanie na moc wymaga solidnego okablowania i tranzystorów MOSFET. Zobacz produkt →
Bezszczotkowe motoreduktory prądu stałego 48 V: idealne miejsce dla pojazdów AGV i logistyki
Napięcie 48 V to optymalny punkt dla robotyki zasilanej akumulatorowo, ponieważ utrzymuje się poniżej pułapu 60 V SELV, zapewniając jednocześnie mniej więcej dwukrotnie większą użyteczną gęstość mocy niż magistrala 24 V.
Od pięciu lat pojazdy AGV i autonomiczne platformy robotów mobilnych przechodzą z autobusów 24 V na 48 V. Napęd pieszy AGV o mocy 400 W potrzebuje tylko 8,3 A przy 48 V, czyli dokładnie tyle, ile pobiera system 24 V przy połowie mocy. Dlatego ten sam kabel, złącza i stopień mocy sterownika przenoszą dwukrotnie większy moment obrotowy. W kolumnach podnoszących do robotów magazynowych powszechnie stosuje się jednostki 48 V o mocy od 250 W do 1100 W, gdzie magistrala 24 V wymagałaby zbyt dużych szyn zbiorczych lub przewodów równoległych.
Zasilanie 48 V jest również kompatybilne ze standardowymi modułami baterii telekomunikacyjnych, sterownikami sterowanymi przez CAN i dostępnymi na półkach pakietami litowymi. Ścieżka zatwierdzeń bezpieczeństwa pozostaje taka sama jak w przypadku 24 V, więc wymagania dotyczące kompatybilności elektromagnetycznej i ochrony przed dotykiem pozostają możliwe do spełnienia.
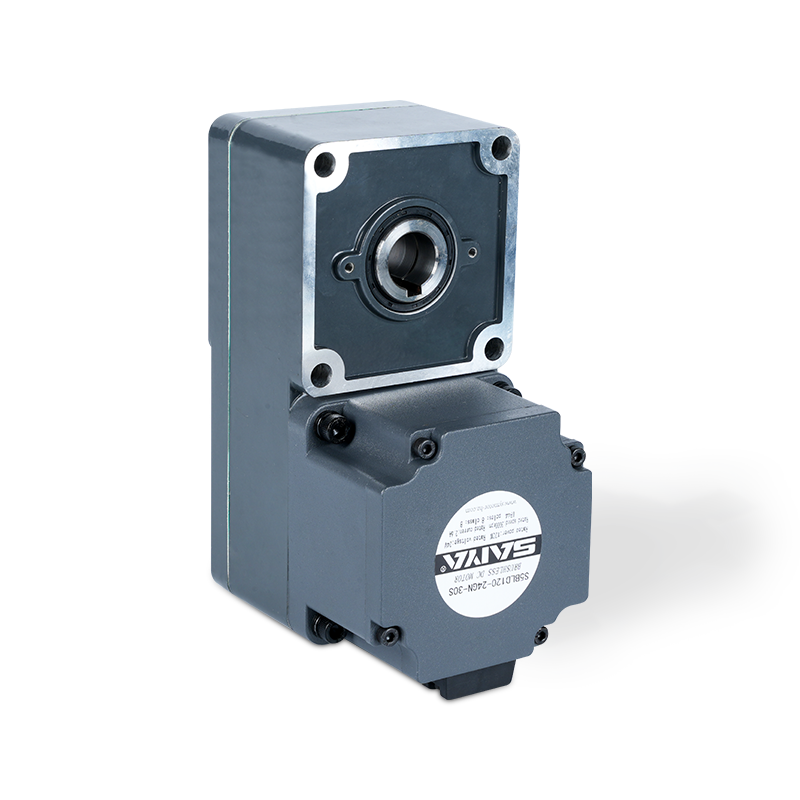 Bezszczotkowy silnik przekładniowy 48 V do robotyki zasilanej akumulatorowo Zaprojektowany do pracy w słodkim punkcie 48 V, silnik ten zapewnia moc 25–400 W i moment obrotowy do 1,27 N·m. Integruje się z akumulatorami telekomunikacyjnymi i sterownikami CAN, co czyni go praktycznym wyborem dla robotów mobilnych i automatyki. Zobacz produkt →
Bezszczotkowe motoreduktory prądu stałego 220 V: moc przemysłowa zasilana z sieci
Napięcie 220 V jest właściwym wyborem w przypadku sprzętu stacjonarnego podłączonego do sieci, gdzie moc wyjściowa musi przekraczać kilkaset watów, a kable o dużych rozmiarach są niedopuszczalne.
Bezszczotkowy silnik przekładniowy 220 V napędzany jest przez sterownik, który prostuje napięcie 220 V prądu przemiennego na szynę prądu stałego o napięciu około 310 V, a następnie przełącza uzwojenie. Przy 400 W prąd magistrali wynosi tylko około 1,8 A, zatem kilka silników może być zasilanych standardowymi kablami ekranowanymi o przekroju od 0,75 do 1,5 mm2, a straty na kablach stają się pomijalne w przypadku długich ram maszyn. Właśnie z tego powodu przenośniki do przetwarzania żywności, maszyny pakujące, napędy tekstylne i systemy sortowania w magazynach preferują urządzenia 220 V.
Koszt napięcia 220 V to złożoność systemu i dyscyplina instalacji. Sterownik wymaga filtra EMI, odpowiedniego uziemienia i izolacji pomiędzy stopniem mocy a logiką sterowania. Ochrona przed dotykiem i odległości upływu są zgodne z przepisami dotyczącymi napięcia sieciowego, dlatego urządzenie musi podłączyć wykwalifikowany elektryk. Dla konstruktora sprzętu sprawa jest prosta: wyższe napięcie zapewnia wyższy ciągły moment obrotowy, mniejszą miedź i mniejsze obciążenie termiczne w zamian za bardziej rygorystyczne wymagania dotyczące okablowania.
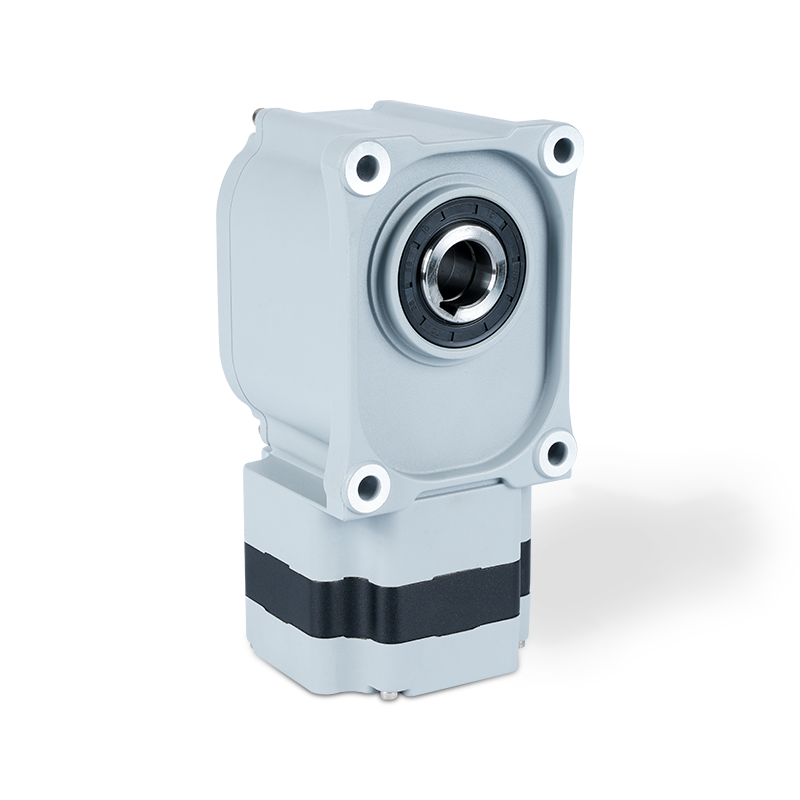 Bezszczotkowy silnik przekładniowy 220–230 V AC do urządzeń stacjonarnych Ten silnik na napięcie sieciowe zapewnia moc 10–400 W i moment obrotowy do 1,5 N·m, idealny do maszyn stacjonarnych wymagających wyższej mocy ciągłej. Wymaga odpowiedniego filtrowania zakłóceń elektromagnetycznych i wykwalifikowanej instalacji, zamieniając złożoność okablowania na wydajność. Zobacz produkt →
Porównanie bezpośrednie: Bezszczotkowe silniki przekładniowe prądu stałego 24 V, 48 V i 220 V
Decyzja staje się konkretna, gdy trzy klasy napięcia zostaną umieszczone na tej samej tabeli z parametrami wpływającymi na projekt automatyki.
| Parametr projektowy | System 24V | System 48V | Instalacja 220V |
| Typowy zakres mocy | 6 W do 200 W | 50 W do 400 W, więcej w przypadku napędów równoległych | 100 W do 3000 W i więcej |
| Prąd przy mocy wyjściowej 200 W | 8,3 A | 4,2 A | 0,91 A |
| Klasa bezpieczeństwa | SELV, poniżej 60 V DC | SELV, poniżej 60 V DC | Wymagane napięcie sieciowe, uziemienie i ochrona przed dotykiem |
| Kabel o mocy 200 W | Zalecane 2,5 mm2 | 1,0 mm2 | 0,5 do 0,75 mm2 |
| Złożoność kontrolera | Proste sterowniki 12 do 24 V | Sterowniki magistrali CAN lub przemysłowych | Wymagany filtr EMC, PFC, izolacja |
| Działanie bateryjne | Rodzimy | Rodzimy | Wymaga akumulatora i falownika |
Jak wybrać odpowiednie napięcie dla bezszczotkowego układu silnika z przekładnią prądu stałego
Wybierz napięcie, cofając się od profilu obciążenia, źródła zasilania i fizycznych ograniczeń okablowania, w tej kolejności.
- Klasyfikuj źródło zasilania: stałe gniazdko sieciowe, zintegrowany akumulator lub wspólny autobus samochodowy. To natychmiast zawęża kandydatów na napięcie.
- Oszacuj moc ciągłą w najgorszym przypadku na podstawie momentu obrotowego i prędkości, łącznie ze współczynnikiem obciążenia udarowego, zamiast korzystać z danych znamionowych silnika.
- Podziel moc przez każde potencjalne napięcie, aby znaleźć prąd szyny, a następnie sprawdź spadek napięcia na rzeczywistej długości kabla. Przy pełnym obciążeniu nie należy dopuszczać do spadku o więcej niż 3 do 5 procent.
- Sprawdź potrzebne sygnały sterujące: magistralę polową, zezwolenie, hamulec i informację zwrotną z czujnika. Sterowniki wyższego napięcia mają tendencję do integrowania ich w jednym złączu.
- Sprawdź dopuszczenia i wymagania bezpieczeństwa dla rynku docelowego, w tym progi SELV i zasady okablowania sieciowego.
Pozostań przy napięciu 24 V lub 48 V, kiedy
- Maszyna działa na akumulatorze lub niskonapięciowej szynie prądu stałego.
- Moc ciągła utrzymuje się poniżej 400 W.
- Bezpieczeństwo operatora i zatwierdzenie SELV mają znaczenie.
- Sterownik musi znajdować się blisko silnika.
Przejdź na 220 V, kiedy
- W pobliżu maszyny dostępne jest stałe źródło zasilania.
- Moc ciągła przekracza 400 W.
- Trasy kablowe są długie i wymagają małych przekrojów.
- Kilka silników ma wspólną szafę sterowniczą.
Jeśli masz już zdefiniowany cykl pracy i trasę okablowania, wyślij profil obciążenia do naszego zespołu inżynierów za pośrednictwem strona kontaktowa a my sprawdzimy napięcie, przełożenie i sterownik, zanim zamówisz pierwszy prototyp.
Często zadawane pytania: Bezszczotkowe motoreduktory prądu stałego 24 V, 48 V i 220 V
Czy mogę zasilać bezszczotkowy motoreduktor prądu stałego 24 V zasilany napięciem 48 V?
Nie. Przepięcie powoduje wzrost prędkości silnika powyżej jego znamionowej prędkości, nasyca obwód magnetyczny i może zniszczyć tranzystory MOSFET sterownika lub rozmagnesować magnesy wirnika. Na magistrali 24 V należy zastosować uzwojenie i sterownik 24 V, ta sama zasada dotyczy systemów 48 V i 220 V.
Czy bezszczotkowy silnik przekładniowy o wyższym napięciu jest zawsze bardziej wydajny?
Sprawność silnika jest najwyższa w pobliżu obciążenia znamionowego, niezależnie od napięcia, ale wydajność systemu poprawia się przy wyższym napięciu, ponieważ straty I2R w kablach, złączach i przełącznikach sterownika gwałtownie spadają. System 48 V będzie zwykle działał lepiej niż system 24 V o tej samej mocy, jeśli uwzględni się okablowanie i straty termiczne.
Jaka jest maksymalna praktyczna moc bezszczotkowego motoreduktora prądu stałego 24 V?
Większość jednostek 24 V jest zbudowana na moc ciągłą do około 200 W. Powyżej tego poziomu prąd przekracza 10 A, a koszt chłodzenia sterownika, ciężkich kabli i parametrów złączy rośnie szybciej niż koszt przejścia na konstrukcję 48 V lub 220 V.
Czy bezszczotkowe motoreduktory prądu stałego 220 V działają bezpośrednio z gniazdka prądu przemiennego?
Podłączane są do źródła prądu przemiennego 220 V, ale sam silnik jest maszyną prądu stałego. Sterownik prostuje wejście prądu przemiennego do szyny prądu stałego o napięciu bliskim 310 V, a następnie przełącza uzwojenie. Zawsze instaluj sterownik o napięciu wejściowym 220 V/230 V AC z odpowiednim uziemieniem i ekranowanymi kablami silnika.
Powiązane produkty
-
Ten silnik przekładni prądu przemiennego 6 W to wydajny, kompaktowy i niezawodny mały silnik odpowiedni dla szerokiej gamy zastosowań przemysłowych i gospodarstw domowych. Rama motorowa 60 mm x 60 ...
Zobacz szczegóły -

Silnik DC GBEAR 6W jest przeznaczony do wydajności i wszechstronności, odpowiedni do różnych zastosowań. Z kompaktową ramą o wymiarach 60 mm x 60 mm, wpisuje się płynnie do ciasnych przestrzeni. Si...
Zobacz szczegóły -

Silnik Gear Brush Gear 10W oferuje wysoką wydajność i zdolność adaptacyjną dla szeregu zastosowań przemysłowych i hobbystycznych. Z rozmiarem ramki 60 mm x 60 mm silnik ten został zaprojektowany ta...
Zobacz szczegóły -
Bezszczotkowy silnik przekładni 24 V to wszechstronny i wydajny silnik zaprojektowany do szeregu zastosowań. W wymiarach od 60 mm x 60 mm do 104 mm x 104 mm, ten silnik może zmieścić się w różnych ...
Zobacz szczegóły -
32 mm szczotkowany silnik narzędzi planetarnego to kompaktowe i wydajne rozwiązanie zaprojektowane do różnych zastosowań wymagających wysokiego momentu obrotowego i precyzyjnego sterowania. Z średn...
Zobacz szczegóły -

42 mm pędzel pędzel Silnik jest wszechstronnym i wydajnym komponentem szeroko stosowanym w różnych zastosowaniach wymagających precyzyjnego momentu obrotowego i prędkości. Z prądem znamionowym od 0...
Zobacz szczegóły -

32 mm bezszczotkowy silnik zębatego przekładni to wysokowydajne, kompaktowe rozwiązanie idealne do zastosowań wymagających wydajności i niezawodności. Działając na napięciu znamionowym 24 V i zużyw...
Zobacz szczegóły -

Bezszczotkowy silnik 42 mm to wysokowydajny produkt silnikowy, który jest szeroko stosowany w różnych scenariuszach wymagających precyzyjnej transmisji. Znany prąd tego silnika wynosi 1,3A, a znami...
Zobacz szczegóły -

Skrzynia biegów SPE, zakres wielkości kołnierza z modelem 40, 60, 80, 120 i 160, zostały zaprojektowane tak, aby zapewnić wydajne i solidne rozwiązania transmisji zasilania. Te skrzynie biegów mają...
Zobacz szczegóły -

Seria SPF ma kwadratowe kołnierze wyjściowe, przynosząc wymiary od 40 mm do 160 mm. Te kołnierze są zaprojektowane w celu doskonalenia się w różnych zastosowaniach przemysłowych, oferując niezawodn...
Zobacz szczegóły -
52 mm szczotkowany silnik narzędzi planetarnego to kompaktowe i wydajne rozwiązanie zaprojektowane do różnych zastosowań wymagających wysokiego momentu obrotowego i precyzyjnego sterowania. Z średn...
Zobacz szczegóły -

Silnik z biegiem przekładni szczotki 62 mm jest wszechstronnym i wydajnym komponentem szeroko stosowanym w różnych zastosowaniach wymagających precyzyjnego momentu obrotowego i prędkości. Z prądem ...
Zobacz szczegóły
Dane kontaktowe
- TEL: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- Biuro: Hangzhou Saiya Transmisson Equipment Co., Ltd
- Office Address: Pokój 2201, Wanyin Building, Hangzhou City, prowincja Zhejiang
- Fabryka: Zhejiang Saiya Intelligent Manufacturing Co., Ltd.
- Factory Address: Budynek nr 35, Zhongnan High-Tech Yunhe Zhigu Industrial Park, Xinan Town, Deqing County, Huzhou City, Zhejiang, Chiny
Szybki link
PRODUKT
Jeśli jesteś zainteresowany
W naszych produktach,
Proszę o skonsultuj się
Copyright © Zhejiang Saiya Intelligent Manufacturing Co., Ltd. All Rights Reserved.
Niestandardowe dostawcy silników redukcji sprzętu
