
Dom / Aktualności / Wiadomości branżowe / Jak wybrać odpowiedni silnik z przekładnią prądu stałego do zastosowań zasilanych bateryjnie

 język
Przemysł aplikacji
Agv
Zautomatyzowane roboty

cięcie laserowe
Sortowanie logistyczne

Stacja mocy fotowoltaicznej

Urządzenia medyczne
Jak wybrać odpowiedni silnik z przekładnią prądu stałego do zastosowań zasilanych bateryjnie
Zautomatyzowany pojazd sterowany, który musi pracować przez osiem godzin na akumulatorze 48 V, to inny problem inżynieryjny niż przenośna pompa medyczna, która pracuje cyklicznie przez kilka minut dziennie. Wybór odpowiedniego motoreduktora prądu stałego do zastosowań zasilanych akumulatorowo decyduje o czasie pracy, marginesie przeciągnięcia i żywotności, zanim jakiekolwiek dostrojenie oprogramowania będzie mogło pomóc. Silnik przekładniowy prądu stałego łączy silnik prądu stałego z magnesami trwałymi ze zintegrowaną przekładnią redukcyjną, która zwiększa wyjściowy moment obrotowy i zmniejsza prędkość wyjściową o stały współczynnik; w urządzeniach akumulatorowych ta sama konstrukcja jest dostępna w wersjach szczotkowych i bezszczotkowych dla uzwojeń 12 V, 24 V i 48 V.
Jak najpierw wybrać odpowiedni moment obrotowy i prędkość silnika z przekładnią prądu stałego
Wyjściowy moment obrotowy i prędkość definiują silnik, a nie moc katalogową. Zmierz obciążenie faktycznie poruszane przez siłownik: moment obrotowy na kole lub wrzecionie, moment zrywający przy uruchomieniu i maksymalną prędkość wymaganą przez maszynę. Przełożenie skrzyni biegów następnie odnosi te wartości do wału silnika. Gdy obciążenie wymaga 12 Nm przy 200 obr./min, a stopień redukcji wynosi 10:1, silnik musi utrzymać 1,2 Nm przy 2000 obr./min, co stanowi około 250 W mocy mechanicznej przed stratami sterownika.
Do pierwszego oszacowania dodaj 15–20 procent rezerwy na opór uzwojenia, ugięcie akumulatora i tarcie skrzyni biegów. Praktyczna zasada to P = T x n / 9,55, gdzie P to moc mechaniczna w watach, T to moment obrotowy w Nm, a n to prędkość w obr./min. Przykładowy przykład z różnymi przypadkami obciążeń można znaleźć w naszym przewodniku krok po kroku dotyczącym obliczania momentu obrotowego dla motoreduktorów.
Dopasuj uzwojenie silnika przekładniowego prądu stałego do napięcia akumulatora
Napięcie akumulatora decyduje, które rodziny silników się kwalifikują, zanim rozpocznie się jakiekolwiek porównanie wydajności. Silnik uzwojony na napięcie 48 V, zasilany z pakietu 24 V, dostarcza mniej więcej jedną czwartą mocy znamionowej, ponieważ moc skaluje się z kwadratem stosunku napięcia. Najpierw napraw napięcie pakietu: 12 V dla lekkich narzędzi przenośnych, 24 V dla kompaktowych napędów AGV i kolumn podnoszących, 48 V dla platform logistycznych o większej mocy, gdzie oszczędność prądu ma największe znaczenie.
| Architektura | Prąd przy 250 W | Rodziny motorowe | Wpływ okablowania |
| 12 V | 20,8 A | Szczotkowane 90-120 W | Ciężkie przewodniki, bezpiecznik 30 A |
| 24 V | 10,4 A | Szczotkowane 90-250 W, BLDC | Kabel standardowy, 20-50 A BMS |
| 48 V | 5,2 A | BLDC 120 W i więcej | Cienkie przewodniki, szybkie ładowanie |
Każde 250 W ciągłego obciążenia kosztuje około 5,2 A na szynie 48 V, 10,4 A na szynie 24 V i 20,8 A na szynie 12 V. Okablowanie niskiego napięcia szybko staje się drogie.
Po ustaleniu napięcia pakietu sprawdź uzwojenie pod kątem krzywej pełnego rozładowania. Pakiet litowy 24 V może pracować pod obciążeniem pod napięciem poniżej 21 V przy 20% stanie naładowania, a uzwojenie musi nadal wytwarzać użyteczny moment obrotowy przy tym napięciu. Nasza rodzina niskonapięciowych bezszczotkowych motoreduktorów jest uzwojona dokładnie dla tego zakresu roboczego.
 Bezszczotkowy silnik przekładniowy prądu stałego 24 V do zastosowań w akumulatorach niskonapięciowych Ten bezszczotkowy motoreduktor 24 V jest uzwojony w celu utrzymania momentu obrotowego na całej krzywej pełnego rozładowania pakietu litowego, co jest odpowiednie dla systemów zasilanych akumulatorowo. Moc znamionowa 25–400 W przy 3000 obr./min i moment obrotowy 0,08 N·m zapewnia wydajność na poziomie 85–92%, wydłużając czas pracy w porównaniu do zamienników szczotkowych. Zobacz produkt →
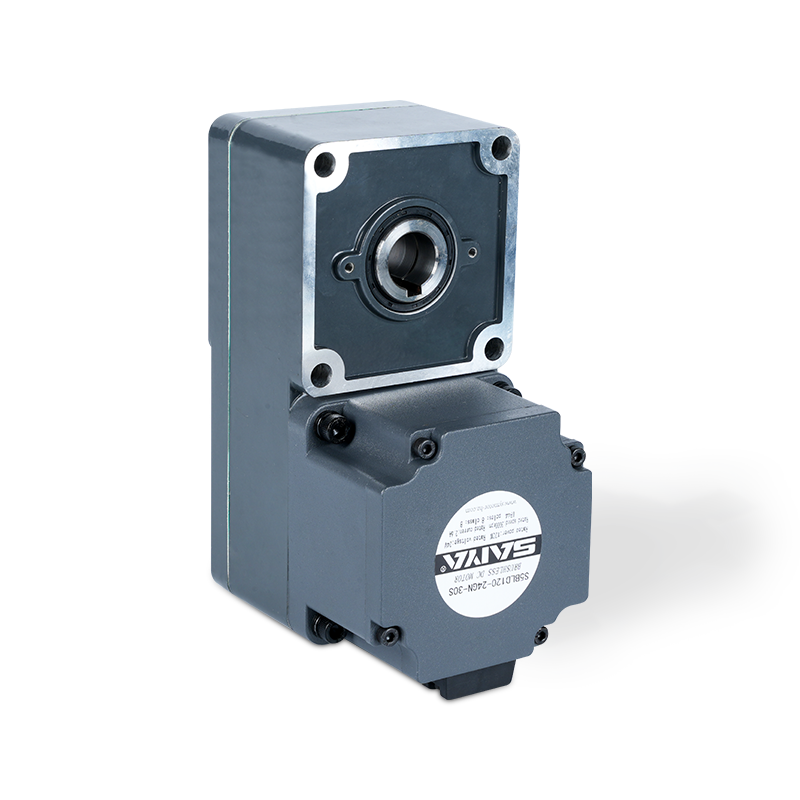 Bezszczotkowy silnik przekładniowy 48 V z wyższym zakresem momentu obrotowego W przypadku akumulatorów o wyższym napięciu ten bezszczotkowy motoreduktor 48 V zapewnia moment obrotowy 0,2–1,27 N·m w zakresie 25–400 W, utrzymując wydajność w całym zakresie roboczym. Jego bezszczotkowa konstrukcja ogranicza konserwację i hałas, idealnie nadaje się do automatyki i elektrycznych układów napędowych pojazdów. Zobacz produkt →
Silniki szczotkowe i bezszczotkowe prądu stałego: w przypadku, gdy decyduje się na czas pracy akumulatora
Bezszczotkowe motoreduktory prądu stałego zwracają więcej energii z tego samego akumulatora, ponieważ ich wydajność utrzymuje się w całym zakresie roboczym. Szczotkowy motoreduktor prądu stałego zwykle osiąga wartość szczytową od 70% do 80%, podczas gdy konstrukcja bezszczotkowa osiąga 85-92% przy tym samym rozmiarze ramy. W przypadku pakietu 100 Wh silnik o sprawności 90% dostarcza do obciążenia około 90 Wh; silnik szczotkowy o sprawności 72% dostarcza 72 Wh, co zapewnia 18–20% przerwy w czasie pracy bez uwzględnienia strat na przekładni.
Szczotkowany silnik z przekładnią prądu stałego
Niższy koszt sterownika i proste cofanie sprawiają, że jednostki szczotkowe są atrakcyjne dla narzędzi akumulatorowych o krótkim cyklu pracy. Szczotki zużywają się, wytwarzają kurz, a wydajność znacznie spada przy częściowym obciążeniu.
Bezszczotkowy silnik z przekładnią prądu stałego
Wyższa wydajność, dłuższa żywotność, niższe zakłócenia elektromagnetyczne i cicha praca bez czujników umożliwiają ciągły ruch zasilany bateryjnie. Koszt początkowy jest wyższy i kontroler jest obowiązkowy.
Typowe trendy sprawności dla motoreduktorów prądu stałego o mocy 40-120 W w zakresie 24-48 V.
W przypadku ruchu zasilanego bateryjnie wydajność nie jest nagrodą w postaci arkusza danych. 15-punktowa luka w wydajności powoduje o około 30% więcej ciepła wewnątrz obudowy i 15-20% krótszy czas pracy przy tym samym obciążeniu.
Wybierz skrzynię biegów według rodzaju obciążenia i warunków wstrząsów
Stopień redukcji przekształca szybki silnik o niskim momencie obrotowym w moment obrotowy wymagany w danym zastosowaniu, ale typ skrzyni biegów decyduje o tym, jaka część tego momentu obrotowego przetrwa i jak długo potrwa ten etap. Przekładnie planetarne rozkładają obciążenie na kilka przekładni planetarnych, co zwiększa gęstość momentu obrotowego, zmniejsza luz i poprawia nośność promieniową w porównaniu z równoległym stopniem czołowym o tej samej średnicy. Jednostki planetarne o kącie prostym oszczędzają miejsce w zespołach sterujących i podnoszących, ale dodają stopień stożkowy lub ślimakowy, co wiąże się z własnym kosztem wydajności.
| Typ skrzyni biegów | Luz | Obciążenie promieniowe | Wydajność na stopień | Najlepsze wykorzystanie baterii |
| Ostroga, równoległa | 0,5-1,0 stopnia | Niższy | 97-98% | Lekkie siłowniki, niski wstrząs |
| Planetarny | 0,3-0,8 stopnia | Wyżej | 95-97% | Napęd AGV, podnoszenie, szok |
| Kąt prosty | 0,5-1,5 stopnia | Średni | 90-95% | Kompaktowy układ kierowniczy, windy |
Roboty i pojazdy AGV zasilane akumulatorowo wykonują tysiące cykli start-stop i cofania na zmianę, więc odporność na wstrząsy ma większe znaczenie niż szczytowy moment obrotowy z arkusza danych. Przekładnia planetarna z luzem poniżej 0,8 stopnia zapewnia również powtarzalność pozycjonowania, gdy silnik pracuje w trybie kontroli prędkości lub położenia. Kompaktowy, bezszczotkowy silnik z przekładnią planetarną o średnicy 42 mm to praktyczny punkt wyjścia dla robotów akumulatorowych o średniej wydajności.
W robotyce akumulatorowej udarność skrzyni biegów decyduje o żywotności w większym stopniu niż wartość szczytowego momentu obrotowego silnika. Stopień planetarny z luzem poniżej 0,8 stopnia zapewnia powtarzalność pozycjonowania przez tysiące cykli.
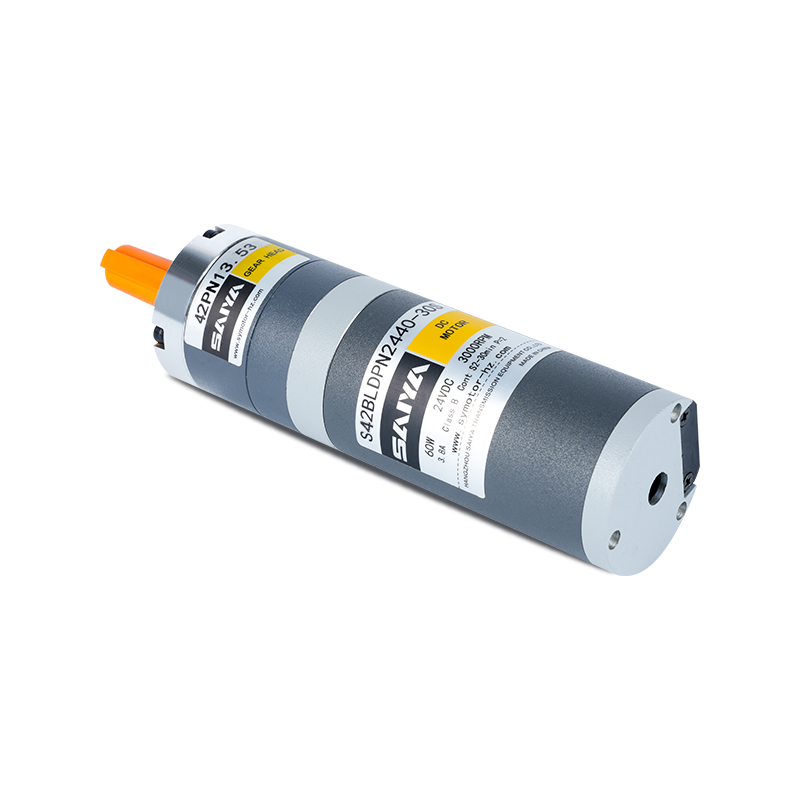 Bezszczotkowy silnik z przekładnią planetarną 42 mm z szerokimi przełożeniami redukcyjnymi Ten kompaktowy, bezszczotkowy silnik planetarny o średnicy 42 mm zapewnia przełożenia redukcji od 3,7 do 307,54, umożliwiając precyzyjną kontrolę prędkości i momentu obrotowego w robotach i pojazdach AGV. Dzięki znamionowemu momentowi obrotowemu 0,048 N·m i niskiemu luzowi nadaje się do cykli start-stop i ruchu sterowanego pozycją. Zobacz produkt →
Sprawdź cykl pracy, wzrost temperatury i rzeczywiste warunki otoczenia
Silnik przystosowany do pracy ciągłej S1 w temperaturze otoczenia 40°C ulegnie obniżeniu w zamkniętej obudowie akumulatora, która osiągnie 55°C. Większość siłowników zasilanych akumulatorowo pracuje w trybie krótkotrwałym S2 lub przerywanym S3, a wartość znamionowa określa, jak długo można utrzymać pełny moment obrotowy, zanim uzwojenie przekroczy limit klasy izolacji. Potwierdź klasę izolacji, zazwyczaj klasę F przy 155°C, i dozwolony wzrost temperatury w arkuszu danych.
Silnik prądu stałego z magnesami trwałymi pracuje z prędkością bez obciążenia proporcjonalną do napięcia i wytwarza moment utyku proporcjonalny do prądu. Zapad baterii zapisuje obie wartości w czasie rzeczywistym.
Kiedy napięcie pakietu 24 V spadnie do 21 V przy 20% stanie naładowania, prędkość i dostępny moment obrotowy spadną o około 12%. Określ silnik dla dolnego końca krzywej rozładowania, a nie dla napięcia spoczynkowego i zapisz prąd przy zablokowanym wirniku, a także prąd znamionowy, ponieważ dotyczy to zarówno złącza napędu, jak i rozmiaru bezpiecznika.
85-92% Typowa szczytowa wydajność bezszczotkowa
20,8 do 5,2 A Prąd dla 250 W od 12 V do 48 V
10 000-20 000 godz Bezszczotkowy service life in continuous duty
10:1 Przykładowe przełożenie przekładni, moc wyjściowa od 0,3 do 3,0 Nm
Lista kontrolna wyboru zasilanych akumulatorowo silników przekładniowych prądu stałego
Użyj tej sekwencji, porównując oferty lub przeglądając propozycję dostawcy. Wychwytuje większość błędów dotyczących rozmiaru i kompatybilności przed prototypowaniem.
- Przelicz moment obrotowy obciążenia roboczego i prędkość maksymalną na wartości wału silnika, korzystając z przełożenia skrzyni biegów, a następnie dodaj 15–20% zapasu.
- Zablokuj architekturę akumulatora i upewnij się, że uzwojenie silnika odpowiada dolnemu końcowi krzywej rozładowania.
- Wybierz opcję bezszczotkową, jeśli czas pracy, hałas lub żywotność decydują o specyfikacji; wybierz szczotkowane, gdy pierwszy koszt i prosty kontroler mają większe znaczenie.
- Wybierz skrzynię biegów, która przenosi obciążenia udarowe i promieniowe bez konieczności stosowania większego silnika.
- Sprawdź cykl pracy względem klasy termicznej silnika w rzeczywistych warunkach otoczenia obudowy.
Jeśli po tych kontrolach wymagania nadal są niejasne, udostępnij profil obciążenia i specyfikację akumulatora naszemu zespołowi inżynieryjnemu w celu przeglądu specyfikacji silnika przed oprzyrządowaniem lub pobraniem próbek.
Często zadawane pytania dotyczące motoreduktora prądu stałego zasilanego akumulatorowo
Jaki jest najczęstszy błąd w doborze motoreduktorów prądu stałego do urządzeń akumulatorowych?
Dobór na podstawie maksymalnego momentu obrotowego zamiast ciągłego obciążenia. Krótki szczyt rozruchowy można obsłużyć dzięki masie termicznej i nieco większej skrzyni biegów, ale ciągła praca w pobliżu momentu obrotowego utyku przekroczy limity termiczne, skróci żywotność szczotek i rozładuje akumulator szybciej, niż sugeruje szacunkowy czas pracy.
Jak długo bezszczotkowy motoreduktor prądu stałego będzie działał na tym samym akumulatorze?
Czas pracy skaluje się niemal bezpośrednio ze średnią wydajnością. Przy 85–92% baterii bezszczotkowych w porównaniu z 70–80% baterii szczotkowych można spodziewać się o 12–20% dłuższego czasu pracy przy tym samym zestawie i mniejszej ilości ciepła odpadowego wewnątrz szczelnej obudowy akumulatora.
Czy do napędu AGV wybrać silnik 24 V czy 48 V?
Użyj napięcia 24 V w przypadku kompaktowych pojazdów AGV o mocy do około 250 W, gdzie BMS i okablowanie pozostają małe. Przejdź na napięcie 48 V powyżej około 250 W, aby zmniejszyć prąd o połowę, zmniejszyć rozmiar przewodu i uprościć zarządzanie akumulatorami o większej mocy.
Czy do zastosowań zasilanych akumulatorowo potrzebuję przekładni planetarnej?
Stopnie planetarne są bezpieczniejszym rozwiązaniem domyślnym w przypadku zastosowań z funkcją start-stop, cofania i akumulatorów obciążonych udarowo, ponieważ rozkładają obciążenie na wiele biegów. Jeżeli praca jest płynna i ciągła, bardziej opłacalny może być motoreduktor z wałem równoległym o niższym przełożeniu.
Powiązane produkty
-
Ten silnik przekładni prądu przemiennego 6 W to wydajny, kompaktowy i niezawodny mały silnik odpowiedni dla szerokiej gamy zastosowań przemysłowych i gospodarstw domowych. Rama motorowa 60 mm x 60 ...
Zobacz szczegóły -

Silnik DC GBEAR 6W jest przeznaczony do wydajności i wszechstronności, odpowiedni do różnych zastosowań. Z kompaktową ramą o wymiarach 60 mm x 60 mm, wpisuje się płynnie do ciasnych przestrzeni. Si...
Zobacz szczegóły -

Silnik Gear Brush Gear 10W oferuje wysoką wydajność i zdolność adaptacyjną dla szeregu zastosowań przemysłowych i hobbystycznych. Z rozmiarem ramki 60 mm x 60 mm silnik ten został zaprojektowany ta...
Zobacz szczegóły -
Bezszczotkowy silnik przekładni 24 V to wszechstronny i wydajny silnik zaprojektowany do szeregu zastosowań. W wymiarach od 60 mm x 60 mm do 104 mm x 104 mm, ten silnik może zmieścić się w różnych ...
Zobacz szczegóły -
32 mm szczotkowany silnik narzędzi planetarnego to kompaktowe i wydajne rozwiązanie zaprojektowane do różnych zastosowań wymagających wysokiego momentu obrotowego i precyzyjnego sterowania. Z średn...
Zobacz szczegóły -

42 mm pędzel pędzel Silnik jest wszechstronnym i wydajnym komponentem szeroko stosowanym w różnych zastosowaniach wymagających precyzyjnego momentu obrotowego i prędkości. Z prądem znamionowym od 0...
Zobacz szczegóły -

32 mm bezszczotkowy silnik zębatego przekładni to wysokowydajne, kompaktowe rozwiązanie idealne do zastosowań wymagających wydajności i niezawodności. Działając na napięciu znamionowym 24 V i zużyw...
Zobacz szczegóły -

Bezszczotkowy silnik 42 mm to wysokowydajny produkt silnikowy, który jest szeroko stosowany w różnych scenariuszach wymagających precyzyjnej transmisji. Znany prąd tego silnika wynosi 1,3A, a znami...
Zobacz szczegóły -

Skrzynia biegów SPE, zakres wielkości kołnierza z modelem 40, 60, 80, 120 i 160, zostały zaprojektowane tak, aby zapewnić wydajne i solidne rozwiązania transmisji zasilania. Te skrzynie biegów mają...
Zobacz szczegóły -

Seria SPF ma kwadratowe kołnierze wyjściowe, przynosząc wymiary od 40 mm do 160 mm. Te kołnierze są zaprojektowane w celu doskonalenia się w różnych zastosowaniach przemysłowych, oferując niezawodn...
Zobacz szczegóły -
52 mm szczotkowany silnik narzędzi planetarnego to kompaktowe i wydajne rozwiązanie zaprojektowane do różnych zastosowań wymagających wysokiego momentu obrotowego i precyzyjnego sterowania. Z średn...
Zobacz szczegóły -

Silnik z biegiem przekładni szczotki 62 mm jest wszechstronnym i wydajnym komponentem szeroko stosowanym w różnych zastosowaniach wymagających precyzyjnego momentu obrotowego i prędkości. Z prądem ...
Zobacz szczegóły
Dane kontaktowe
- TEL: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- Biuro: Hangzhou Saiya Transmisson Equipment Co., Ltd
- Office Address: Pokój 2201, Wanyin Building, Hangzhou City, prowincja Zhejiang
- Fabryka: Zhejiang Saiya Intelligent Manufacturing Co., Ltd.
- Factory Address: Budynek nr 35, Zhongnan High-Tech Yunhe Zhigu Industrial Park, Xinan Town, Deqing County, Huzhou City, Zhejiang, Chiny
Szybki link
PRODUKT
Jeśli jesteś zainteresowany
W naszych produktach,
Proszę o skonsultuj się
Copyright © Zhejiang Saiya Intelligent Manufacturing Co., Ltd. All Rights Reserved.
Niestandardowe dostawcy silników redukcji sprzętu
