
Dom / Aktualności / Jak wybrać odpowiedni motoreduktor prądu przemiennego do potrzeb sprzętu przemysłowego


 język
Przemysł aplikacji
Agv
Zautomatyzowane roboty

cięcie laserowe
Sortowanie logistyczne

Stacja mocy fotowoltaicznej

Urządzenia medyczne
Jak wybrać odpowiedni motoreduktor prądu przemiennego do potrzeb sprzętu przemysłowego
Fabryka maszyn pakujących w Foshan wymieniła ten sam silnik przekładniowy o mocy 90 W na prąd przemienny trzykrotnie w ciągu 18 miesięcy w maszynie do składania kartonów. Pierwsza jednostka utknęła pod zablokowanym półfabrykatem, ponieważ moment rozruchowy był zbyt niski. Drugi miał przełożenie 3:1, dzięki czemu składane pasy poruszały się znacznie powyżej znamionowej prędkości linii. W trzecim zastosowano kondensator roboczy o napięciu 220 V na linii zasilającej, która dryfowała powyżej 235 V. Wszystkie trzy niepowodzenia wynikały z błędów w wyborze, a nie z wad komponentów. Wybór prawy motoreduktor prądu przemiennego do urządzeń przemysłowych sprowadza się do pięciu możliwych do sprawdzenia decyzji: wyjściowy moment obrotowy, przełożenie przekładni, typ silnika, zgodność wejścia elektrycznego i montaż mechaniczny. Zhejiang Saiya Intelligent Manufacturing Co., Ltd., producent marki SY Motor, co kwartał zauważa ten sam schemat; ten przewodnik zamienia te wzorce w powtarzalną listę kontrolną wyboru.
Zacznij od wymaganego momentu wyjściowego, a nie mocy silnika
Wymagany wyjściowy moment obrotowy jest pierwszą specyfikacją, która ma zostać zablokowana, ponieważ moment obrotowy jest tym, co fizycznie porusza obciążenie. Moc silnika w watach nabiera znaczenia dopiero po zdefiniowaniu momentu obrotowego i prędkości. Wyjściowy moment obrotowy jest równy momentowi silnika pomnożonemu przez przełożenie przekładni i sprawność skrzyni biegów, zatem silnik 25 W z redukcją 50:1 może zapewnić większy moment obrotowy niż silnik 90 W z jednostką 10:1. Możliwości statyczne istnieją, ale margines termiczny, wydajność i trwałość mechaniczna mniejszego urządzenia są znacznie niższe.
Oblicz zapotrzebowanie na element napędzany: dla przenośnika uciąg pasa pomnożony przez promień koła zębatego; w przypadku stołu obrotowego bezwładność obciążenia razy przyspieszenie kątowe plus moment tarcia. Zastosuj współczynnik serwisowy 1,5 dla lekkich obciążeń udarowych i 2,0 dla zacięć, dużej bezwładności lub częstych cofań. Traktuj katalogowy moment obrotowy jako pułap, a nie cel operacyjny.
| Przykład zastosowania | Charakterystyka obciążenia | Sugerowana klasa mocy |
| Mały przenośnik taśmowy, taśma 300 mm | Ciągłe, równomierne obciążenie | 40 do 90 W |
| Lekki stół obrotowy z indeksami | Przerywany, pozycjonowanie | 90 do 120 W |
| Montażysta kartonów, maszyna pakująca | Szok przy każdym cyklu | 120 do 200 W |
| Mieszalnik o niskiej lepkości | Ciągłe, równomierne obciążenie | 90 do 200 W |
| Mały podnośnik pionowy, cofanie | Hamowanie, cofanie | 200 W lub większa |
1350 obr./min Prędkość silnika 4-biegunowego przy 50 Hz
1,5x współczynnik serwisowy dla lekkiego szoku
2,0x współczynnik serwisowy dla ciężkiego wstrząsu
500:1 maksymalny standardowy współczynnik w katalogu
Typowy wyjściowy moment obrotowy w Nm przy 90 obr/min, 4-biegunowy motoreduktor prądu przemiennego
6W 0.4
15W 1.0
25 W 1.6
40W 2.8
60 W 4.2
90 W 6.5
120 W 8.5
200W 14
Przekładnia kątowa lub cykloidalna ponownie zmienia końcową wartość momentu obrotowego, dlatego przed potwierdzeniem mocy silnika sprawdź przełożenie i sprawność konkretnego stopnia przekładni.
Dopasuj przełożenie przekładni do prędkości procesu, a następnie sprawdź rzeczywistą moc wyjściową
Prędkość wyjściowa na wale napędzanym określa przełożenie przekładni. Standardowy 4-biegunowy silnik indukcyjny prądu przemiennego o częstotliwości 50 Hz ma prędkość znamionową około 1350 obr./min. Podziel 1350 przez wymaganą prędkość wyjściową i wybierz najbliższy standardowy współczynnik, a następnie zamień rzeczywisty stosunek, aby potwierdzić rzeczywistą prędkość wyjściową.
Katalog silników SY obejmuje standardowe przełożenia od 3:1 do 500:1. Przełożenie mieszczące się w zakresie wartości standardowych nie wymaga automatycznie niestandardowej skrzyni biegów. Jeśli najbliższa standardowa prędkość mieści się w granicach 5 procent celu procesu, większość przenośników i podajników ją akceptuje. W przeciwnym razie silnik z regulacją prędkości i standardowym przełożeniem jest zwykle szybszy i tańszy niż niestandardowy zestaw przekładni.
| Wymagana prędkość wyjściowa | Standardowy współczynnik | Rzeczywista prędkość wyjściowa |
| 270 obr./min | 5:1 | 270 obr./min |
| 135 obr./min | 10:1 | 135 obr./min |
| 68 obr./min | 20:1 | 67,5 obr./min |
| 45 obr./min | 30:1 | 45 obr./min |
| 27 obr./min | 50:1 | 27 obr./min |
| 13,5 obr./min | 100:1 | 13,5 obr./min |
Stała moc silnika, zmienione przełożenie: motoreduktor o mocy 90 W przy przełożeniu 10:1 dostarcza około jednej trzeciej momentu obrotowego tego samego silnika przy przełożeniu 30:1. Potwierdź moment obrotowy na wale wyjściowym po wybraniu przełożenia, a nie wcześniej.
Silnik z przekładnią indukcyjną, rewersyjną lub z regulacją prędkości obrotowej: Dopasuj typ do cyklu pracy
Decydującym czynnikiem jest cykl pracy. Ciągła praca w jednym kierunku wybiera indukcyjny motoreduktor prądu przemiennego. Częste zmiany kierunku wymagają rewersyjnego silnika przekładniowego prądu przemiennego. Regulowana prędkość procesu wymaga motoreduktora prądu przemiennego z regulacją prędkości. To trzecia decyzja z rzędu.
Indukcyjny motoreduktor prądu przemiennego jest domyślnym rozwiązaniem dla przenośników, pomp, wentylatorów i rolek podających, które poruszają się w jednym kierunku. Ma najwyższą wydajność spośród trzech typów, nie ma wbudowanego hamulca i nie jest przeznaczony do szybkiego cofania.
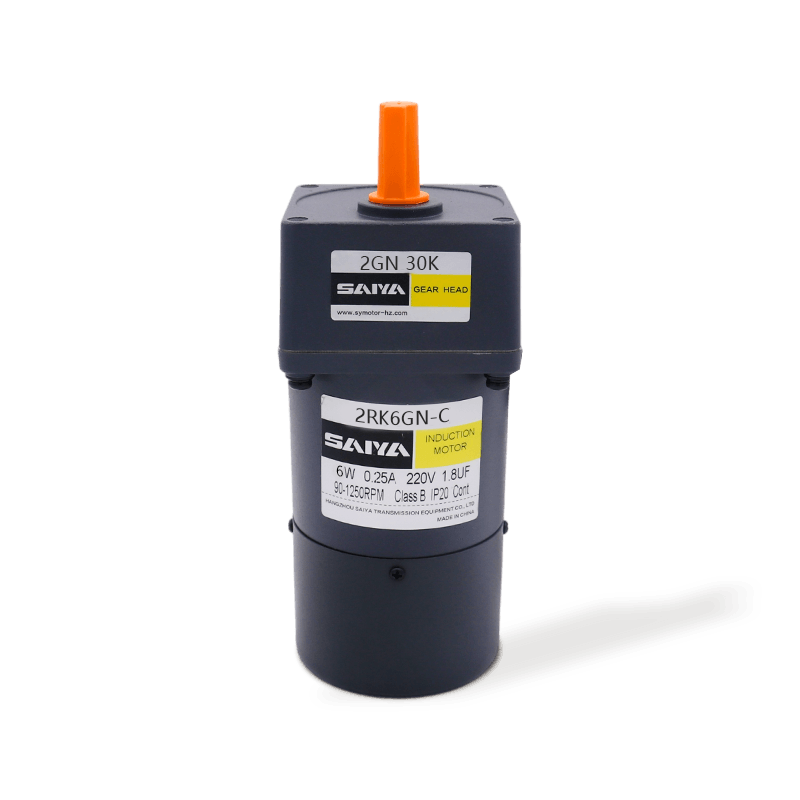 Indukcyjne silniki przekładniowe prądu przemiennego z przekładnią do ciągłej pracy jednokierunkowej Linia produktów obejmuje indukcyjne motoreduktory prądu przemiennego o mocy od 6W do 250W, przeznaczone do ciągłej pracy w jednym kierunku z dużą wydajnością i bez wbudowanego hamulca. Idealny do przenośników, pomp, wentylatorów i rolek podających. Zobacz produkt →
Rewersyjny silnik przekładniowy prądu przemiennego jest uzwojony i hamowany do pracy w przód i w tył. Generuje wyższy moment rozruchowy i zawiera hamulec cierny, który szybko zatrzymuje wał. Użyj go do pozycjonowania stołów, bram, małych wind i napędów skanerów. Częstotliwość cofania jest limitem katalogowym i zwykle wynosi od 10 do 20 uruchomień na minutę; przekroczenie tej wartości powoduje przegrzanie cewki hamulcowej.
Rewersyjne silniki przekładniowe prądu przemiennego z wbudowanym hamulcem ciernym Te odwracalne motoreduktory prądu przemiennego są wyposażone w uzwojony hamulec umożliwiający szybkie zatrzymanie i zmianę kierunku, zapewniając wyższy moment rozruchowy w przypadku stołów pozycjonujących, bram, małych wind i napędów skanerów. Zobacz produkt → Motoreduktor prądu przemiennego z regulacją prędkości współpracuje z zewnętrznym regulatorem prędkości, który zmniejsza napięcie poniżej znamionowego, zapewniając w przybliżeniu 90 do 1350 obr./min w jednostce 4-biegunowej. Używaj go do podawania, dozowania i regulacji prędkości linii, gdzie moment obciążenia pozostaje w miarę stały. Przy bardzo niskich prędkościach wentylator chłodzący zapewnia mniejszy przepływ powietrza, dlatego należy zmniejszyć ograniczenie momentu obrotowego.
Silniki przekładniowe prądu przemiennego z regulacją prędkości i sterownikiem zewnętrznym Te motoreduktory prądu przemiennego współpracują z zewnętrznym sterownikiem w celu regulacji prędkości w zakresie od około 90 do 1350 obr./min, odpowiednich do podawania, dozowania i regulacji prędkości linii, gdzie moment obrotowy pozostaje dość stały. Zobacz produkt → | Czynnik wyboru | Indukcja | Odwracalne | Kontrola prędkości |
| Obrót | Pojedynczy kierunek | Odwracalne | Pojedyncze lub odwracalne |
| Moment rozruchowy | Ocena 1,5 do 2 razy | Wyższy plus hamulec | Zależy od kontrolera |
| Częstotliwość cofania | Nie zamierzone | Dane katalogowe, 10 do 20 uruchomień na minutę | Nie zamierzone |
| Regulacja prędkości | Niemożliwe | Niemożliwe | Zmienna poniżej prędkości znamionowej |
| Typowe zastosowanie | Przenośniki, pompy, wentylatory | Pozycjonowanie stołów, wind, bram | Podajniki, dozowanie, regulacja |
Nie używać ramy indukcyjnej do pracy nawrotnej. Zamiana dwóch przewodów zasilających powoduje odwrócenie silnika trójfazowego, ale wirnik bez hamulca przejedzie przez pozycję indeksowania. Zamiast tego wybierz ramkę odwracalną.
Przed złożeniem zamówienia sprawdź napięcie, fazę, częstotliwość i parametry kondensatora w motoreduktorze prądu przemiennego
Motoreduktor prądu przemiennego jest uzwojony na określone napięcie i częstotliwość. Uruchomienie go na innym zasilaniu powoduje zmianę prędkości, momentu obrotowego i temperatury uzwojenia. Sprawdź napięcie sieciowe w miejscu lokalizacji urządzenia, a nie nominalne napięcie w budynku i sprawdź, czy zasilanie jest jednofazowe czy trójfazowe.
- Zasilanie jednofazowe od 100 do 120 V i od 220 do 240 V pokrywa większość małych instalacji motoreduktorów prądu przemiennego.
- Zasilanie trójfazowe od 200 do 230 V i od 380 do 415 V jest odpowiednie dla większych silników i napędów o wyższej wydajności.
- Wartość kondensatora roboczego w mikrofaradach, podana na tabliczce znamionowej, musi odpowiadać uzwojeniu silnika; kondensator tej samej wielkości o innej wartości zmienia moment obrotowy i pobór prądu.
- Częstotliwość z tabliczki znamionowej ma takie samo znaczenie jak napięcie; przy 60 Hz ten sam silnik pracuje około 20 procent szybciej niż przy 50 Hz.
Jeśli przenośnik, który wcześniej pracował z prędkością 135 obr./min, teraz pracuje z prędkością 162 obr./min, najpierw sprawdź częstotliwość zasilania. Praca silnika 50 Hz na linii 60 Hz zwiększa prędkość o około 20 procent i zmniejsza moment obrotowy dostępny pod obciążeniem; silnik może się przegrzać także przy pracy ciągłej.
Sprawdź parametry powierzchni montażowej, wału wyjściowego i obciążenia poprzecznego
Mechaniczne połączenie pomiędzy motoreduktorem a ramą urządzenia to miejsce, w którym zdarzają się błędy modernizacyjne. Wybierz pomiędzy mocowaniem na łapach, mocowaniem kołnierzowym lub kombinacją opartą na istniejącym schemacie wierceń i przed złożeniem zamówienia sprawdź średnicę pilota kołnierza w stosunku do osiowania wału napędzanego.
- Jednostki montowane na łapach są najłatwiejsze do ustawienia i wymiany w terenie.
- Zespoły montowane z kołnierzem umieszczają wał wyjściowy dokładnie na napędzanej linii środkowej i nadają się do instalacji pionowych lub o ograniczonej przestrzeni.
- Średnica wału wyjściowego, wymiar wpustu i długość wału muszą odpowiadać średnicy sprzęgła, koła łańcuchowego lub koła pasowego.
- Obciążenie poprzeczne jest najczęstszą ukrytą awarią. Gdy koło łańcuchowe lub koło pasowe jest zamontowane bezpośrednio na wale silnika, siła promieniowa musi pozostać poniżej wartości dopuszczalnej siły poprzecznej producenta; jeżeli przekracza tę wartość, należy zastosować wałek podnośnikowy lub silnik z mocniejszym łożyskiem wyjściowym.
Obciążenie poprzeczne, czyli OHL, to siła promieniowa przyłożona do wału wyjściowego w określonej odległości od powierzchni czołowej łożyska, wyrażona w niutonach. Przekroczenie znamionowego OHL o 25 procent może skrócić żywotność łożyska o ponad połowę.
Często zadawane pytania dotyczące wyboru silnika przekładniowego AC
Jeśli odejmiesz jeden nawyk od tego przewodnika, przed każdą wymianą zapisz dane z tabliczki znamionowej i zmierzone napięcie sieciowe. Dzięki temu wybór kolejnego motoreduktora prądu przemiennego przestaje być grą polegającą na zgadywaniu i staje się wyszukiwaniem trwającym pięć minut.
Jaka jest różnica między silnikami indukcyjnymi i rewersyjnymi motoreduktorami prądu przemiennego?
Indukcyjne motoreduktory prądu przemiennego pracują w jednym kierunku i nie mają mechanizmu hamującego. Rewersyjne motoreduktory prądu przemiennego są przeznaczone do częstych zmian kierunku, wytwarzają wyższy moment rozruchowy i są wyposażone w hamulec umożliwiający szybkie zatrzymanie wału wyjściowego.
Jak obliczyć przełożenie przekładni dla mojego przenośnika?
Podziel prędkość znamionową silnika przez wymaganą prędkość wyjściową. Dla silnika 4-biegunowego przy 50 Hz jest to około 1350 obr/min; przy 60 Hz, około 1620 obr./min. Wybierz najbliższe przełożenie standardowe i sprawdź rzeczywistą prędkość wyjściową przy tym przełożeniu.
Czy mogę zmieniać prędkość indukcyjnego motoreduktora prądu przemiennego?
Tak, ale tylko poniżej prędkości znamionowej i tylko z zewnętrznym regulatorem prędkości; ta kombinacja definiuje motoreduktor prądu przemiennego z regulacją prędkości. Kiedy napięcie spada, wentylator chłodzący również zwalnia, dlatego przy niskich prędkościach należy zmniejszyć moment obciążenia.
Dlaczego mój motoreduktor prądu przemiennego przegrzał się po wymianie modelu o tej samej mocy?
Najczęstszymi przyczynami są nieprawidłowa wartość kondensatora roboczego, przełożenie przekładni, które obciąża silnik powyżej znamionowego momentu obrotowego, napięcie zasilania przekraczające zakres z tabliczki znamionowej lub ograniczony przepływ powietrza wokół korpusu silnika. Sprawdź te cztery elementy, zanim założysz, że nowe urządzenie jest uszkodzone. Jeżeli tabliczka znamionowa jest nieczytelna, skontaktuj się z nami ze starymi wymiarami urządzenia i wymiarami montażowymi.
Powiązane produkty
-

Ten silnik przekładni prądu przemiennego 6 W to wydajny, kompaktowy i niezawodny mały silnik odpowiedni dla szerokiej gamy zastosowań przemysłowych i gospodarstw domowych. Rama motorowa 60 mm x 60 ...
Zobacz szczegóły -

Silnik DC GBEAR 6W jest przeznaczony do wydajności i wszechstronności, odpowiedni do różnych zastosowań. Z kompaktową ramą o wymiarach 60 mm x 60 mm, wpisuje się płynnie do ciasnych przestrzeni. Si...
Zobacz szczegóły -

Silnik Gear Brush Gear 10W oferuje wysoką wydajność i zdolność adaptacyjną dla szeregu zastosowań przemysłowych i hobbystycznych. Z rozmiarem ramki 60 mm x 60 mm silnik ten został zaprojektowany ta...
Zobacz szczegóły -

Bezszczotkowy silnik przekładni 24 V to wszechstronny i wydajny silnik zaprojektowany do szeregu zastosowań. W wymiarach od 60 mm x 60 mm do 104 mm x 104 mm, ten silnik może zmieścić się w różnych ...
Zobacz szczegóły -

32 mm szczotkowany silnik narzędzi planetarnego to kompaktowe i wydajne rozwiązanie zaprojektowane do różnych zastosowań wymagających wysokiego momentu obrotowego i precyzyjnego sterowania. Z średn...
Zobacz szczegóły -

42 mm pędzel pędzel Silnik jest wszechstronnym i wydajnym komponentem szeroko stosowanym w różnych zastosowaniach wymagających precyzyjnego momentu obrotowego i prędkości. Z prądem znamionowym od 0...
Zobacz szczegóły -

32 mm bezszczotkowy silnik zębatego przekładni to wysokowydajne, kompaktowe rozwiązanie idealne do zastosowań wymagających wydajności i niezawodności. Działając na napięciu znamionowym 24 V i zużyw...
Zobacz szczegóły -

Bezszczotkowy silnik 42 mm to wysokowydajny produkt silnikowy, który jest szeroko stosowany w różnych scenariuszach wymagających precyzyjnej transmisji. Znany prąd tego silnika wynosi 1,3A, a znami...
Zobacz szczegóły -

Skrzynia biegów SPE, zakres wielkości kołnierza z modelem 40, 60, 80, 120 i 160, zostały zaprojektowane tak, aby zapewnić wydajne i solidne rozwiązania transmisji zasilania. Te skrzynie biegów mają...
Zobacz szczegóły -

Seria SPF ma kwadratowe kołnierze wyjściowe, przynosząc wymiary od 40 mm do 160 mm. Te kołnierze są zaprojektowane w celu doskonalenia się w różnych zastosowaniach przemysłowych, oferując niezawodn...
Zobacz szczegóły -

52 mm szczotkowany silnik narzędzi planetarnego to kompaktowe i wydajne rozwiązanie zaprojektowane do różnych zastosowań wymagających wysokiego momentu obrotowego i precyzyjnego sterowania. Z średn...
Zobacz szczegóły -

Silnik z biegiem przekładni szczotki 62 mm jest wszechstronnym i wydajnym komponentem szeroko stosowanym w różnych zastosowaniach wymagających precyzyjnego momentu obrotowego i prędkości. Z prądem ...
Zobacz szczegóły
Dane kontaktowe
- TEL: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- Biuro: Hangzhou Saiya Transmisson Equipment Co., Ltd
- Office Address: Pokój 2201, Wanyin Building, Hangzhou City, prowincja Zhejiang
- Fabryka: Zhejiang Saiya Intelligent Manufacturing Co., Ltd.
- Factory Address: Budynek nr 35, Zhongnan High-Tech Yunhe Zhigu Industrial Park, Xinan Town, Deqing County, Huzhou City, Zhejiang, Chiny
Szybki link
PRODUKT
Jeśli jesteś zainteresowany
W naszych produktach,
Proszę o skonsultuj się
Copyright © Zhejiang Saiya Intelligent Manufacturing Co., Ltd. All Rights Reserved.
Niestandardowe dostawcy silników redukcji sprzętu
